灌漑ポンプの空運転保護:水位・圧力・電力信号を比較する
灌漑ポンプの空運転保護では、一つのセンサーを信頼するのでなく、水位、吐出圧力・流量、モーター動力の独立した証拠を比較する必要があります。 水位装置は取水部に水があるか、水理装置はポンプが昇圧・給水しているか、電気装置はモーター負荷が正常パターンから外れたかを示せます。 各信号には見えない部分もあります。 根拠のあるシステムは、測定した正常基準、短い起動猶予、デバウンス、確認した停止、ロックアウト記録、監督下の再始動規則を使います。
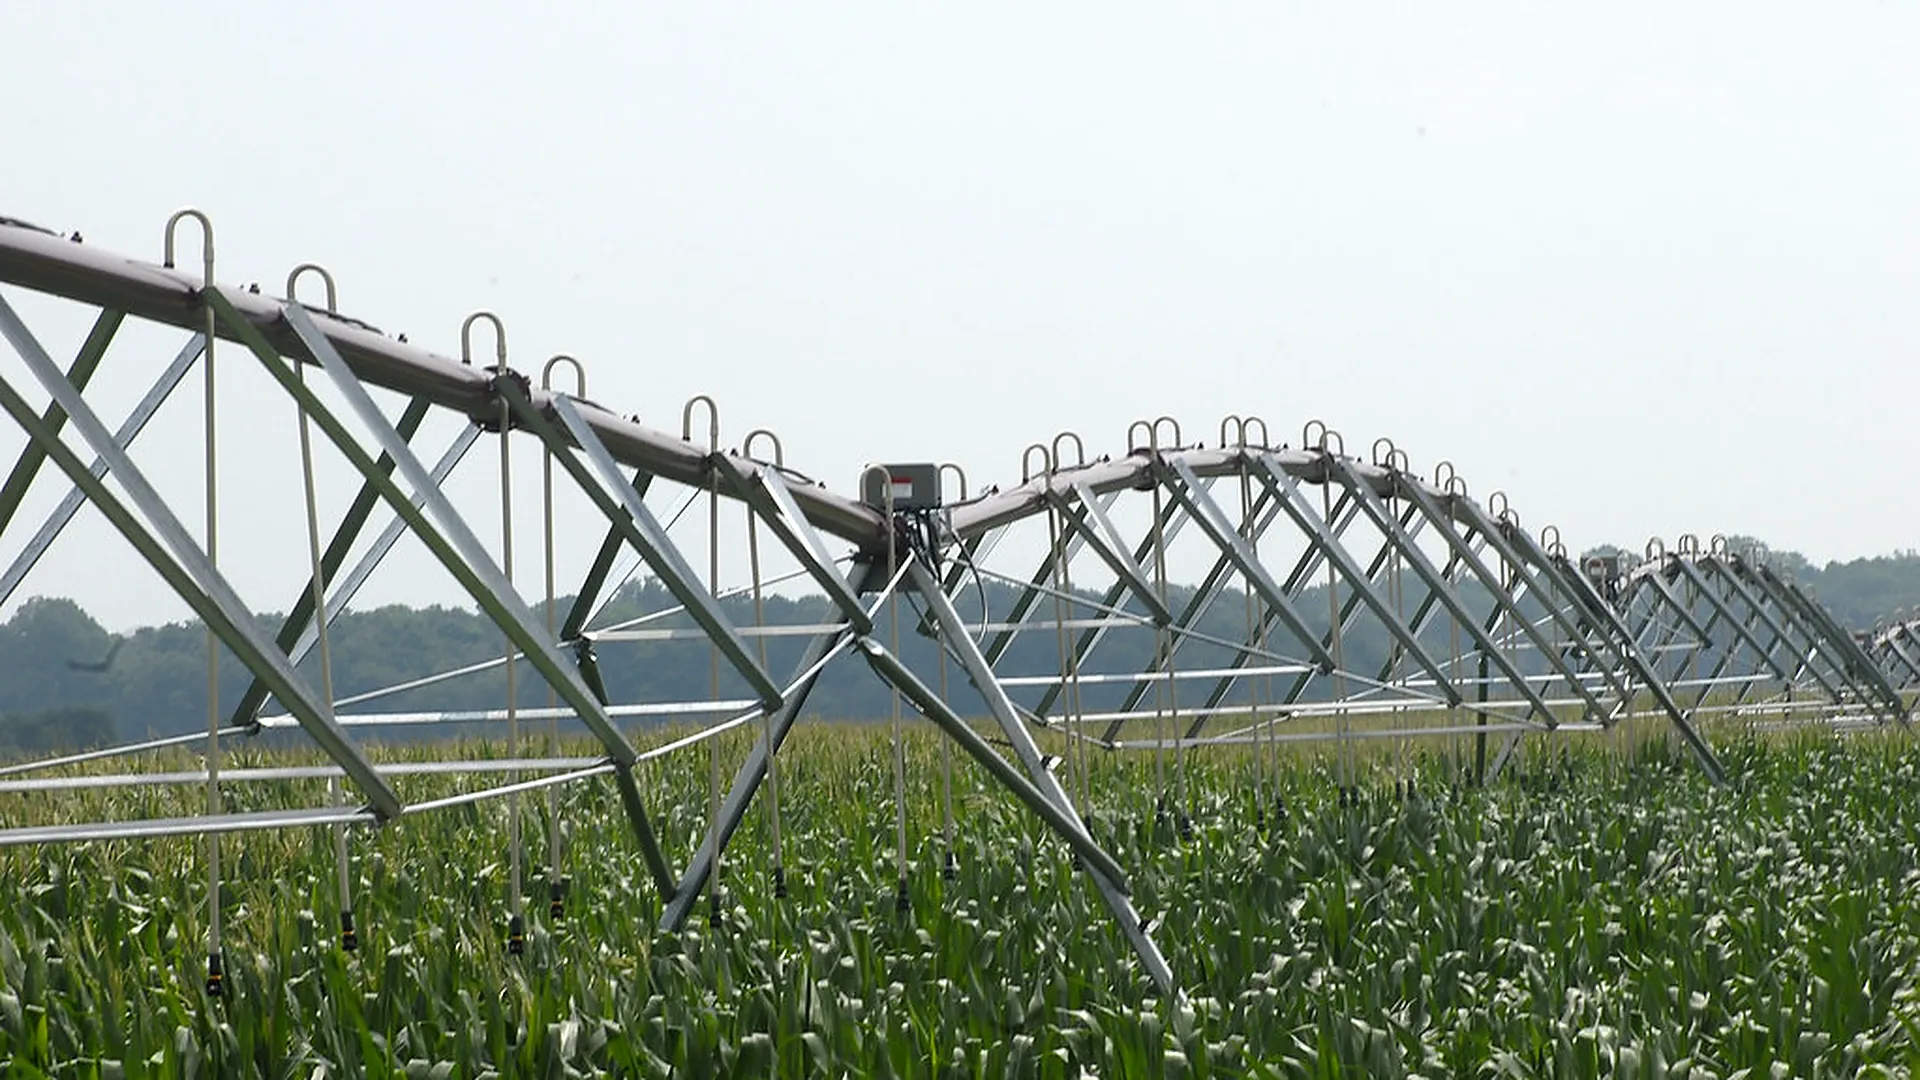
写真:USDA NRCS / Alice Welch、パブリックドメイン。 実際の農場の写真には、センターピボット灌漑設備と圃場の制御盤が写っています。 農業灌漑設備を記録したものであり、特定の空運転リレー、しきい値、保護結果を示すものではありません。
このガイドでは、空運転を設置済みポンプで有効性を実証する必要のある制御上の問題として扱います。 共通に適用できる圧力、電流、力率、時間のしきい値は示しません。 ポンプ供給者、制御システム供給者、資格のある電気技術者が、機器の限界値、配線、安全機能、試験方法を承認しなければなりません。 作業者は、通電中の制御盤を開けたり、内部を測定したりしてはいけません。
1。 空運転信号の選定前に故障を定義する
空運転とは、安全な揚水と冷却に必要な液体条件がないまま、ポンプに運転指令が出ている状態です。 原因には、井戸や集水槽の水位低下、取水口の露出、呼び水の喪失、空気漏れ、吸込スクリーンの詰まり、空の給水管などがあります。 影響はポンプ形式によって異なり、遠隔画面で明確なゼロが示される前に、潤滑の喪失、シールの加熱、モーター冷却不足、キャビテーションに似た音、不安定な供給、急速な摩耗が起こる場合があります。
最初に保護境界を書きます。 ポンプ、水源、取水口の標高、通常の弁配置、想定区画、最低水源条件、呼び水要件、停止の目的を明記します。 空運転と締切運転も区別します。 締切運転のポンプは高圧でほとんど流量がない場合があり、空運転や呼び水を失ったポンプは低圧でモーター負荷が減る場合があります。 どちらも設備を損傷し得ますが、必要な証拠と警報文は異なります。
インターネットが使えないときも作動できるよう、保護を十分に現地化します。 遠隔テレメトリーは通知と背景の保持に使えますが、決定的な停止はクラウドとの往復を待つべきではありません。 その ポンプとバルブのインターロックガイド 有効な灌漑バルブが一つも開いていない別の条件を扱います。
2。 水位、圧力、流量、モーター動力の信号を比較する
| 信号 | 確認できる内容 | よくある見落とし | 役立つ関連資料 |
|---|---|---|---|
| フロート、プローブ、水位トランスデューサー | 測定対象の水源で、水位が定めた点より上か下か | 呼び水、別位置の取水口の水没、実際の供給流量は確認できず、固着したフロートでも正常に見える場合がある | 始動後の吐出流量または圧力 |
| 吐出圧力 | ポンプが圧力計位置で水頭を生んでいる | 閉じたバルブでは有効流量なしでも圧力が生じ、破損した配管では圧力が上がらない場合がある | 流量とバルブ状態の根拠 |
| 流量スイッチまたは流量計 | 配管が満水になった後、水が計測区間を通過する | 正常な極低流量の区画は流量計の分解能に近づく場合があり、空気や逆流によって一部の機器が誤認することがあります | 圧力と区画固有の想定範囲 |
| モーター電流、有効電力、または力率 | モーター負荷が通常の運転特性と異なる | 低負荷は空運転に固有ではなく、電圧の不平衡、速度の変化、機械的故障でも測定値は変化する | 液位または水理的な確認 |
| VFD またはモーター保護の状態 | ドライブまたはリレーが設定された電気条件を検出した | 一般的なドライブ故障では水理的な原因を特定できない;設定が誤っているか無効化されている可能性 | 記録した圧力、流量、水位、指令状態 |
どの行も、それだけで完全な証明にはなりません。 水源水位スイッチは空気が取水口へ達する前に停止できますが、水源が満水のままでも起こる呼び水の喪失は検知できません。 圧力スイッチは揚程の立ち上がり失敗を検知できますが、開放した破断部と乾いた取水口を混同する場合があります。 電力の不足負荷は速く反応できますが、可変速ポンプには回転速度を考慮した限界が必要です。 停止の見逃しによる影響が大きい場合は、少なくとも二つの独立した物理的な観点を用います。
3。 各センサーが明確な問いに答えるよう配置する
水源から圃場までの保護図の文字配置
水源 → 水位測定点 → 取水口/吸込管 → ポンプ → 吐出圧力測定点 → 逆止弁 → 流量計 → フィルター/マニホールド → 開いていることを確認した区画。 低水位装置を利用可能な水源水量を代表する位置へ置き、乱流、堆積物、取水口から十分な垂直距離を確保してチャタリングを避けてください。 吸込条件が重要な場合は、地上ポンプ入口の近くに吸込真空度の測定点を設けてください。 吐出圧センサーは水頭の立上りを観測できるようポンプの近くへ置き、センサーと圃場間の逆止弁・閉じた隔離弁を記録してください。
説明書が求める直管部と向きで流量計を取り付け、測定を不安定にする条件より下流に設置します。 承認された保護機器またはコントローラーデータから、電流、有効電力、力率を取得します。 電気測定の設置や確認は、有資格の電気技術者だけが行います。 空運転試験のために、通電した盤を開けるよう作業者に指示しないでください。
図面に、センサーのタグ、範囲、単位、標高、管径、校正日、走査間隔、故障時状態を記載します。 その 灌漑用圧力センサーの選定ガイド 範囲、精度、圧力サージ耐性を、意図した警報に合わせるのに役立ちます。
4。 測定した正常基準からしきい値を定める
許可するすべての運転条件でポンプの試運転を行います。水源の低水位と高水位、代表的な区画組み合わせ、清浄なフィルターと現実的な汚れの状態、通常速度範囲、予想供給電圧です。 配管が満たされ、値が安定してから、水位、測定している場合の吸込条件、吐出圧力、流量、回転速度、電流、有効電力、力率、始動からの経過時間を記録します。 理想的な曲線一つだけを保存せず、正常な変動が分かるだけの回数を繰り返します。
運転モードごとに正常範囲を定義します。 モーター銘板から転用した一つの不足電流限界は、空運転の設定ではありません。 低速の小さな点滴灌漑区画は、大型ピボットの散水組よりはるかに少ない電力でも、両方とも正常な場合があります。 同様に、固定の圧力閾値は一つの区画には有効でも、別の区画では不適切な場合があります。 その ポンプ曲線の運転点を求める方法 は、区画需要に応じて負荷と圧力が変わる理由を説明するのに役立ちます。
しきい値の文書には、元データ、許容するばらつき、センサーの不確かさ、安全余裕、モード選択器、承認者を記載します。 測定したキーワード行がない場合は、正確なロングテールキーワードの検索数や各言語・地域の検索数を主張しないでください。確認済みの月間 2,900 回という検索数は、米国の広い上位語「irrigation pump」だけに該当します。
5。 故障を隠さずに起動猶予時間とデバウンスを使う
起動指令を出した瞬間に圧力と流量が生じるわけではありません。 地上設置ポンプでは承認された呼び水状態が必要な場合があり、長い主管には充水時間が、制御弁には開位置が確認されるまでの時間が必要な場合があります。 起動猶予時間は、確認済みの最も遅い正常起動に十分な長さとし、異常なポンプを設備の限界に達する前に停止できる短さにします。 供給者は安全に許容できる空運転時間を確認する必要があります。制御器の設定でその限界を延長してはいけません。
デバウンスは、状態が指定時間または指定サンプル数だけ続いてから切り替える方式です。 波、跳ねるフロート、一回のノイズを含む圧力値によるポンプ停止を防ぎます。 ヒステリシスは、停止と解除に別の境界を使い、境界付近の値で状態が頻繁に切り替わらないようにします。 どちらの仕組みも、不適切なセンサー位置を正当化しません。 各遅延の理由を記録し、実際のタイムスタンプで試験します。
すべての状態に同じ一律の遅延を使わないでください。 水源の低水位では始動前の即時禁止が妥当な場合があり、「流量未確認」には測定した配管充水時間の猶予が必要な場合があります。 センサー切断や範囲外の値には、それぞれのフェイルセーフ動作を発生させ、平均してもっともらしい数値にしてはいけません。
6。 明確な許可–始動–検証–停止–ロックのシーケンスを設定する
実用的な状態機械は、次の状態から始まります: 準備完了。 水源水位が有効、必要弁経路が実証済み、安全回路が健全、空運転ロックアウトがない場合だけ始動を許可します。 指令を受けたら、次へ移行します: 始動で、起動前の状態を保存し、猶予タイマーを開始します。 次に入る状態は 供給を検証:圧力が立ち上がり、流量または別の独立した水理信号が、モード固有の正常範囲に入る必要があります。
検証に成功したら、次へ移行してください: 運転中 そして、水位、圧力、流量、電力を、運転モードに対応した範囲と継続して比較します。 デバウンス後も必要な組み合わせを満たさない場合は、次を指令します。 停止、モーターの停止を確認し、設計に従ってバルブを閉じるか安全な位置にし、次の状態に入ります: ロックアウト中。 トリップを引き起こした条件を記録し、その前後の値を保存してください。
再起動には文書化された原因確認が必要です。 回復中の井戸で時間指定の再起動を使えるのは、ポンプ供給者と水源専門家が起動停止規則、最低停止時間、再試行回数を承認した場合だけです。 許可された試行回数を使い切ったら、手動解除が必要なロックアウトを維持します。 自動再起動を繰り返すと、保護のためのトリップが繰り返しの損傷につながる場合があります。
7。 単一信号による停止ではなく判断マトリックスを使う
| 水位 | 猶予時間後の圧力/流量 | 電力の特徴 | 検証する解釈 | 制御動作 |
|---|---|---|---|---|
| 低い、または無効 | 任意 | 任意 | 水源が利用不能、または水位チャンネルの故障 | 始動禁止または停止し、センサー状態付きで警報する |
| 通常 | 圧力が上がらず、流量もない | 正常モードの範囲より低い | 呼び水の喪失、取水口の露出、または吸込経路の著しい制限 | 停止してロックし、水源と呼び水経路を点検する |
| 通常 | 圧力が高く、流量がほぼゼロ | 正常または高い | 弁の閉鎖、吐出口の詰まり、締切運転 | 独立した締切運転の規則で停止する |
| 通常 | 低圧力、異常に高い流量 | モードに依存 | 管の破断、開いた洗浄経路、意図しない区画 | 破損対応方針に従って停止または隔離する |
| 通常 | 正常な圧力と流量 | 低い、または不安定 | 電気検知、相、ドライブ、または機械の問題 | 管理された停止または保守警報;まだ空運転と判定しない |
| 通常 | 一方の水理センサー値が不自然で、もう一方は正常 | 正常 | 圧力・流量センサーの故障 | 定義した縮退運転または停止を適用。保守が必要 |
このマトリクスは診断の順序を示すもので、普遍的な真理値表ではありません。 最終的なトリップ条件の組み合わせは、ポンプ、水源、故障時の影響によって決まります。 使用する資料: 遠隔灌漑警報の設計方法 各状態を、対象ポンプ、根拠、次の安全な確認を示すメッセージにするために参照してください。
8。 始動とトリップの完全な時系列例を追う
例示のみ:値は推奨しきい値ではない
試運転済みの地上ポンプが、この区画に通常給水し、安定後の吐出圧力は 280–310 kPa、流量は 46–51 m³/h、有効電力は 11.2–12.0 kW と仮定します。 承認された始動猶予は 18 秒で、確認のデバウンス時間は 5 秒です。 これらの数値は、この仮定のポンプ、区画、基準に意図的に結び付けており、別の現場へコピーしてはいけません。
| 時間 | 状態と測定値 | コントローラーの判断 |
|---|---|---|
| 06:00:00 | 起動要求、水源水位が有効、弁開を確認、圧力0 kPa、流量0、電力0 | 起動許可。起動前の状態を保存済み |
| 06:00:04 | モーター運転中、72 kPa、3 m³/h、8.1 kW | 起動猶予時間内。観察する |
| 06:00:18 | 猶予終了;86 kPa;4 m³/h;7.6 kW | 給水の範囲に未到達;5 秒の確認を開始 |
| 06:00:23 | 84 kPa;3 m³/h;7.4 kW;水位は正常と報告されたまま | 二つの水理信号と低電力が依然異常。トリップする |
| 06:00:25 | 停止フィードバック確認済み、圧力低下中、流量 0 | 空運転/呼び水喪失によるロックアウト、自動再試行なし |
| 06:07:00 | 作業者が安全に隔離した後、密閉されていない呼び水経路を発見 | 修理を記録済み。監督下での呼び水と再始動試験が必要 |
正常な水位信号は、誤った「水源が空」という診断を防ぎます。 圧力と流量が確立しないことに加え、同じ運転モードに比べて低負荷であれば、呼び水または吸込の問題に調査の焦点が向きます。 次を確認します 灌漑ポンプの呼び水トラブル対処ガイド 安全に停止した後に。
9。 手動試験と模擬故障の注入で保護を確認する
許可された各モードについて試験シートを作成します。 ポンプを安全に使用できる状態で、停止中のセンサー値が妥当か確認し、通常起動を行い、圧力と流量が確立するまでの時間を測定して、コントローラーが運転中状態になることを確認します。 次に、供給元が承認したシミュレーション点を用い、低液位入力、圧力信号の喪失、無流量入力、電力の低負荷状態、無効なセンサー値を試験します。 強制シミュレーションでは、ポンプを意図的に空運転させずに制御ロジックを検証します。
停止フィードバック、ロックアウト、警報配信、イベント時刻、再試行カウンター、通信障害中の現場操作、故障解消後の復旧を試験します。 設計に復旧遅延がある場合は、故障が一時的に解消してもポンプが早期に再始動しないことを確認します。 締切運転と配管破損の分岐は、承認された信号模擬または管理された水力試験で確認します。ソフトウェアを実証するためだけに危険な圧力を発生させたり、大量の水を放出したりしないでください。
ジョージア大学の灌漑始動チェックリストでは、水源、ポンプ、圧力計、流量計、バルブ、圃場配管を一回のシーズン前点検に含めています。 このシステム全体の視点を用い、電気測定、盤内作業、保護装置試験は、適用される隔離手順に従って有資格者が行うようにしてください。
10。 ポンプ停止後にも役立つアラーム記録を作る
ポンプ ID、区画または需要モード、始動コマンドの出所、コントローラー状態、トリップ規則、トリップ時刻、確認応答、リセット担当者の識別情報を保存します。 イベント前後の一定期間の元の値を保持します。水源水位、圧力、流量、回転速度、電流、取得できる場合の電圧、有効電力、力率、弁のフィードバック、センサー品質フラグです。 単位とスキャン間隔を保存します。 元の値がないスクリーンショットは、弱い証拠です。
警報文は、単なる「ポンプ故障」ではなく、「始動後の給水未確認:低圧 + 低流量 + 電力の低負荷」としてください。ポンプが停止したか、再試行が残っているかを示します。 次の安全な操作を指定してください。外部から水源水位を確認する、隔離後にアクセス可能な吸込漏れを点検する、有資格のサービスを手配するなどです。 担当者に、トリップを回避したり、通電中の盤内へ手を入れたりするよう指示してはいけません。
繰り返すトリップ寸前の状態を傾向として追跡します。 充水時間の緩やかな増加は、完全な故障の前に、フート弁の劣化、吸込抵抗の増大、水源水位の低下を示す場合があります。 保守の注記を同じ時系列に残し、センサー交換やソフトウェア改訂を水理上の傾向と取り違えないようにします。
11。 空運転と他の灌漑ポンプ故障を区別
低水位: 水位チャンネルが先に変化するか始動を阻止し、取水の余裕がなくなるまでは水理値が正常な場合があります。 呼び水の喪失: 水源は十分でも、吐出圧力と流量が立ち上がらず、モーター負荷が下がる場合があります。 吸引部の詰まり: 水源水位は利用可能でも、吸込真空が増し、流量が減り、騒音や不安定な動作が生じる場合があります。 損傷音が聞こえるまで待つことを、主な検知方法にしないでください。
閉じた弁または吐出側の閉塞: 圧力が上がっても流量が低いままになる場合があり、多くの空運転パターンとは逆です。 配管の破損: 吐出圧力が下がり、流量が増える場合があります。 ポンプの摩耗: 電力が妥当に見える間も、圧力と流量は徐々に悪化する可能性があります。 センサー故障: 一つのチャンネルがあり得ない値、変化しない値、範囲外の値、独立した計器との不一致を示す場合。
「不明」を有効な分類として残します。 証拠が矛盾する場合は、承認されたリスク規則に従って安全に停止し、点検します。 その警報が既にあるという理由だけで、すべてのトリップを空運転に分類しないでください。
12。 方針を試運転し、境界を記録し、季節ごとに確認する
ポンプ供給元は、許容運転範囲、最大空運転許容時間、最小流量、冷却要件、再起動制限、保証条件を確認する必要があります。 制御供給元は、状態ロジック、センサー故障時動作、走査タイミング、デバウンス、保持するイベントデータ、バイパス管理を文書化する必要があります。 適格な電気技術者が、モーター保護、検出インターフェース、接地、隔離、電気安全を選定・試験する必要があります。 灌漑設計者または運転担当者が、水源水位限界、有効な区画の組み合わせ、水理基準、現場対応を担当する必要があります。
ポンプ、羽根車、ドライブ、取水口、配管、バルブ、フィルター、流量計、圧力センサー、水位装置、電源が変わったら、設定を見直します。 繁忙期前と重要な修理後に、試験を繰り返します。 合格とは、有効な前提条件でのみポンプが許可され、正常な給水が認識され、注入した各故障で想定どおりに停止し、ロックアウトが保持され、記録が完全であることです。
圧力スイッチ一つで空運転保護を提供できるか? 役立つ場合はありますが、すべての無水、破管、閉バルブ、センサー故障の状態を識別できるわけではありません。 低電流リレーには、モーター銘板の電流を使うべきですか? 銘板電流を空運転のしきい値にする共通の関係はありません。運転モードを考慮した実測負荷と、供給者が承認した保護を使います。 水位回復後にポンプは自動再始動できますか? 承認済みの待機時間、再試行回数の上限、原因モデルがある場合に限ります。繰り返すサイクルは最終的にロックアウトで停止させる必要があります。 保護機能はどのくらいの頻度で試験すべきですか? 試運転時、灌漑期前、関連変更後、記録された保守間隔で行います。
最も確実な灌漑ポンプの空運転保護は、独立した、運転モードを考慮する根拠に基づいた、試験済みのシーケンスです。 水位は水が利用できるはずかを示し、圧力と流量は水が供給されたかを示し、モーター電力は負荷が妥当かを示します。 一致していれば速やかな停止を裏付け、不一致なら技術者が調査すべき場所を示します。