可変速灌漑ポンプ:変動する区画需要に速度制御を合わせる
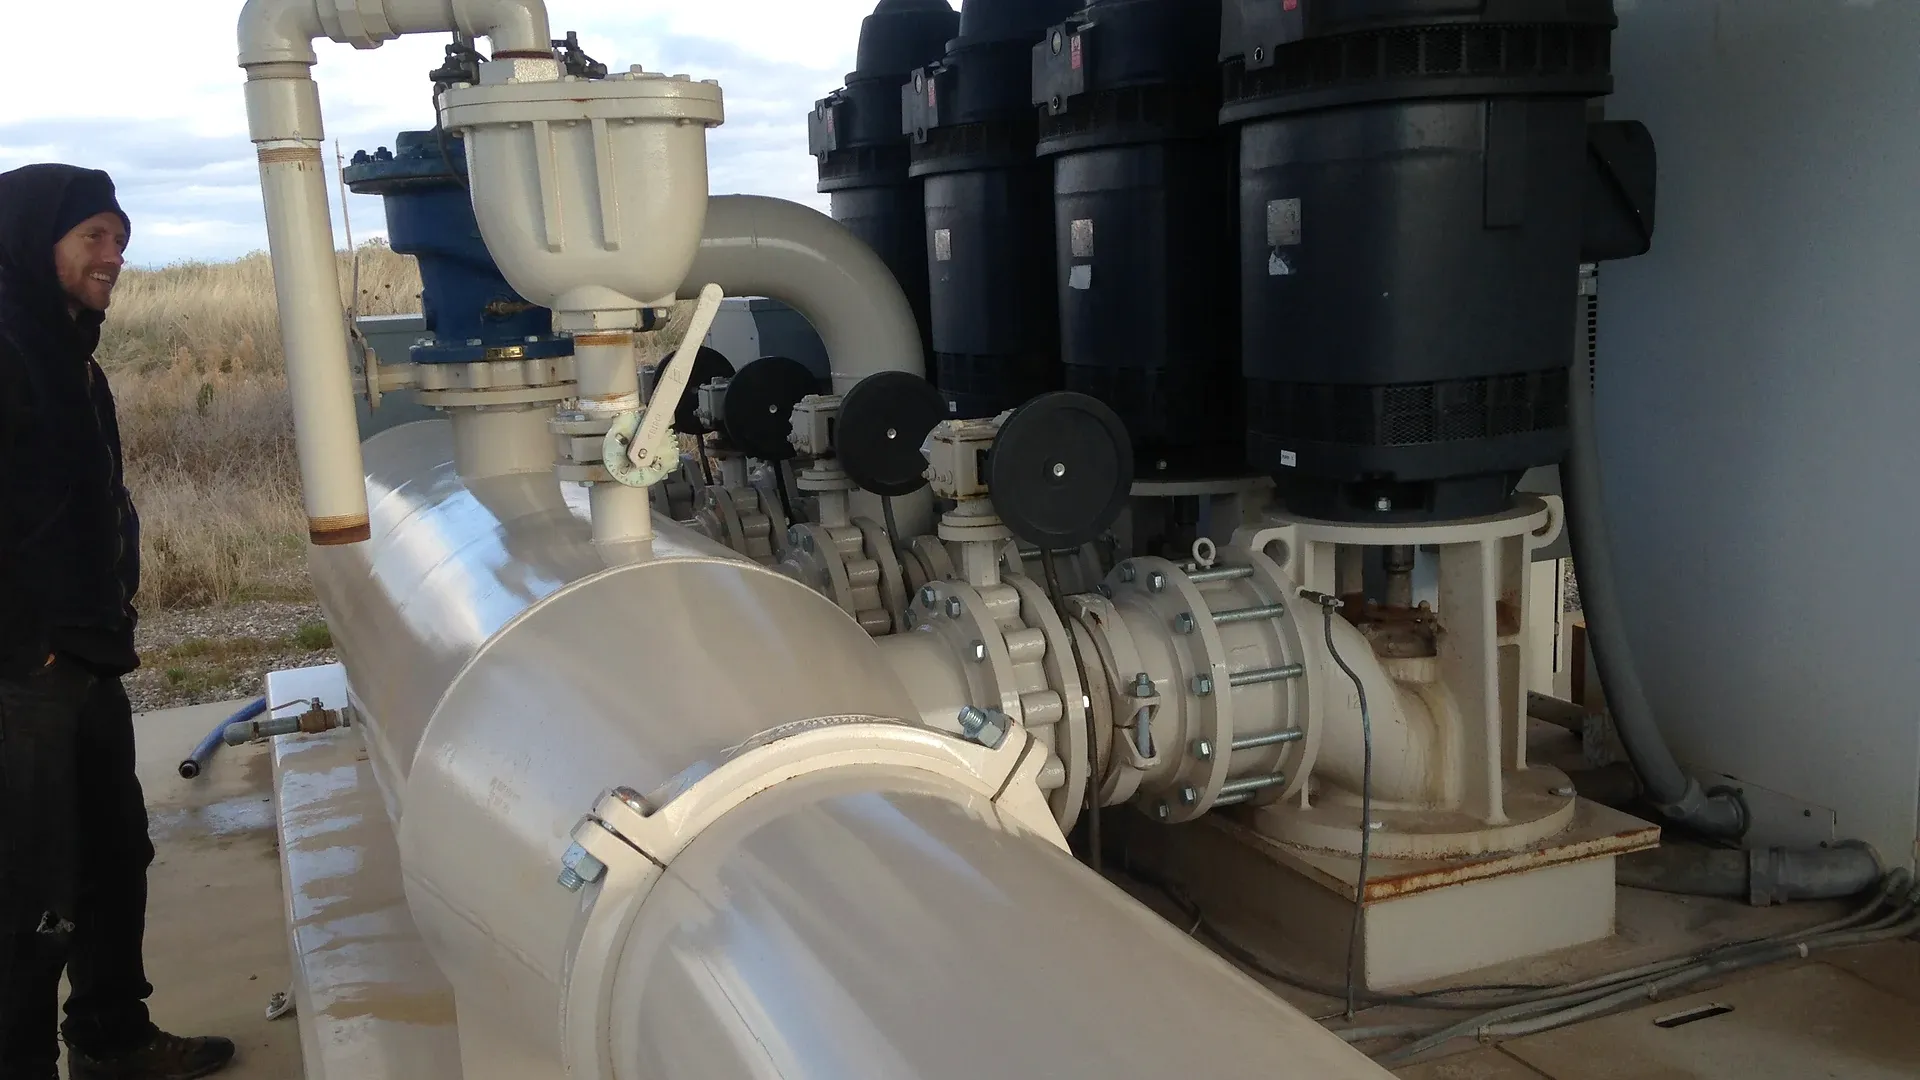
可変速灌漑ポンプは、すべての区画へ一つの圧力設定値をコピーするのではなく、検証した水理需要マップに従うべきです。 可変周波数ドライブ(VFD)はモーターとポンプの回転数を変え、一台の遠心ポンプで変化する流量に対応します。ただし、許容回転数の範囲は、ポンプ曲線、静水頭、必要な圃場圧力、水源条件、モーター冷却、ドライブ電流、最低安定流量によって制限されます。 最初にその境界を定め、境界内で制御を調整します。
農場の加圧灌漑に使う実際の自動化水路ポンプ場。複数のポンプ、マニホールド配管、制御接続が見えます。 写真は農業灌漑機器を記録したもので、特定の速度・圧力設定が適切であることを証明しません。
このガイドは、VFD ポンプの回転速度を大小の灌漑区画に合わせる現場での方法を示します。 相似則で初期計算を行った後、測定した運転点と設備固有の限界値を確認する必要があります。 電気設計、プログラミング、通電試験は、ポンプ、モーター、ドライブの指示に従う有資格者が実施します。
1。 可変速灌漑ポンプが担う仕事を定義する
仕様に「可変流量」と書くだけでなく、許可するすべての区画の組み合わせを列挙します。 各運転について、開く弁、設計流量、定義した給水点の最低圧力、高さ、ろ過状態、ドリッパーまたはスプリンクラーの運転範囲、原水水位を記録します。 通常の組み合わせ、最小の正当な区画、最大需要、承認された洗浄運転を含めます。 配管や水利権で認められない組み合わせを除外します。
その 灌漑ポンプの流量と全動揚程の算定方法 は、全速時の運転条件を確立します。 本記事は、その検討を変化する需要へ広げます。 必要な揚程をポンプ銘板や静圧計の値から推測しただけなら、速度を変えても欠けている水理設計は補えません。
| 運転作業 | 必要流量 | 必要な供給圧力 | 記録する水源と現場の条件 | 制御への意味 |
|---|---|---|---|---|
| 小規模な点滴灌漑区画 | 最小の正当な定常需要 | ろ過と圧力調整後に必要な圧力 | 最小の水源揚水高と、フィルターの清浄・汚れ状態 | ポンプの最低有効速度を決める場合がある |
| 二つの点滴灌漑区画 | 同時稼働する吐出器の需要合計 | 最も不利な水理経路 | バルブの組合せと標高 | 圧力制御ループは、新しい運転条件へ滑らかに移る必要がある |
| スプリンクラーセット | ノズルの要求に承認済みの余裕を加える | 定義したスプリンクラーノードでの圧力 | 風は記録するが、単独でポンプ制御入力にしない | 別の検証済み設定値が必要な場合がある |
| ピークの組み合わせ | 許容される最大需要 | 重要な遠方ノードの圧力 | 季節中の最低水源水位 | 最大回転速度、モーター電流、吸込余裕を試験する |
| 洗浄運転 | 指定された洗浄流量 | 必要な速度を維持できる水頭 | 排出経路と継続時間 | 別の監督下モードが必要な場合がある |
2。 可変速、ソフトスタート、絞りを区別する
VFDは電気の周波数と電圧を連続的に変え、適したモーターを制御された回転数範囲で運転します。 ソフトスタートは可能な機能の一つにすぎません。 ソフトスターターは起動負荷を減らしますが、通常は加速後に固定の電源周波数へ切り替えます。 固定ポンプ速度で制御弁は下流圧力を下げられますが、ポンプはポンプ曲線とシステム曲線で決まる運転点を生じます。
運転条件から制御方式を選びます。 一台のポンプがほぼ一定の流量と揚程を担う場合、VFD は費用、発熱、保守を増やしても、有意な運転上の利点がない場合があります。 区画流量、揚程、圧力が大きく変わる場合、速度制御は継続した絞りを避け、供給を圃場要件に近づけられる場合があります。 すべての VFD 設置を省エネルギー事業と呼ばず、まず各用途の時間と負荷を定量化します。
3。 ポンプの相似則を予備評価の道具として使う
同じ遠心ポンプと羽根車について、適切な速度範囲で用いる一般的な一次検討の関係は Q₂/Q₁ = N₂/N₁, H₂/H₁ = (N₂/N₁)² および P₂/P₁ ≈ (N₂/N₁)³。 流量 Q は回転速度 N にほぼ比例し、水頭 H は速度の二乗、軸動力 P は速度の三乗に応じて変化します。 これらの関係はポンプ曲線を移動させますが、実際のシステム曲線との交点を決めるものではありません。
その ユタ州立大学エクステンションの灌漑ポンプ用可変周波数ドライブガイド 流量や圧力の変動を主要用途とし、モーター、電流、環境、冷却、電力品質の確認も求めています。 選定には、実際のポンプ曲線とドライブ資料を使用します。 以下の式は根拠を明示した推定であり、性能データの代わりではありません。
回転数比の計算例
1,760 rpm の試験点が、120 m³/h、揚程 50 m、軸動力 24 kW であるとします。 速度が 85% の場合、相似則による推定は、102 m³/h、揚程 36.1 m、14.7 kW で、それぞれ 120 × 0.85、50 × 0.85²、24 × 0.85³ に対応します。 これらの値は、倍率を変えたポンプ曲線の対応する点を示します。 灌漑システムが正確に 102 m³/h で運転したり、正確に 14.7 kW を消費したりする保証ではありません。
次に、摩擦と圃場圧力を考慮する前に、経路が 18 m の静水頭を必要とすると仮定します。 回転速度を下げても、この高低差の要件は減りません。 システム曲線には静水頭成分が残るため、実際の流量は単純な 15% の推定より大きく減少する場合があります。減速したポンプ曲線が必要な揚程に達しなければ、流れがなくなることもあります。 低速運転を認める前に、速度に応じて換算したポンプ曲線をシステム曲線と重ねて確認してください。
4。 重要な区画グループごとにシステム曲線を作る
システム曲線は、流量に依存しない揚程と、流量増加に伴って増える損失を組み合わせます。 低流量でも、静的な高低差、加圧された送水先、一部の固定した境界要件は残ります。 管、継手、バルブ、フィルターの損失は、流量・設備状態で変わります。 経路が異なる場合、一つの曲線で、小さい上り区画、大きい平坦区画、逆洗経路を表せません。
使用する資料: ゾーン変更時のポンプ運転点ガイド を使って、各交点を図示してください。 ポンプの許容運転範囲、最高効率領域、最大モーター負荷、利用可能な吸込余裕、メーカーの連続運転に関する制限を示してください。 VFD があっても、全速曲線より下のすべての点が許容されるわけではありません。
高い設定値で配水の問題を隠さない
遠い区画で圧力が不足し、近隣区画が過圧になっている場合は、経路、弁、フィルター、区画分けを点検します。 共通の圧力目標を上げても、細すぎる分岐や詰まった部品は改善されず、漏れやエネルギー消費が増える可能性があります。 その 点滴灌漑の圧力収支ワークシート は、各損失を実際の位置に割り当てたままにします。
5。 制御変数とセンサー位置を選ぶ
一定の吐出圧力は一般的ですが、作物への給水を表す最適な指標とは限りません。 ポンプのセンサーは、離れた主管の節点にあるセンサーとは異なる境界を保護・制御します。 遠隔センサーは圃場の需要をより直接的に表せますが、通信、電源、校正、故障時の応答も制御システムの一部になります。
制御変数、センサー範囲、不確かさ、サンプル間隔、フィルタリング、設定値の出所、フォールバックを定義します。 測定値が固定、不合理、欠落、または流量と不一致になった場合の動作を明示します。 圧力、流量、バルブ状態、水源水位、モーター電流、回転速度の時刻を揃え、運転担当者が需要の変化とセンサーや機器の故障を区別できるようにします。
| 制御方式 | 有用な場面 | 主な根拠 | 防ぐべき一般的な失敗 |
|---|---|---|---|
| 現場の吐出圧力制御 | 下流の管網が予測可能 | 圧力センサーと、区画固有の必要水頭 | 正常なポンプの測定値に隠れた遠方区画の圧力不足 |
| 遠隔ノードの圧力制御 | 重要な現場ノードは需要に応じて変化する | 信頼できる遠隔測定、ローカル高圧保護、代替動作 | 遠隔信号喪失後の速度暴走 |
| 区画ごとの流量または回転数スケジュール | 区画の運転条件が安定し、十分に試験されている | 確認済みバルブ状態・試運転済み設定値 | 圃場の変更後にスケジュールが不適切になる |
| 限界を設けたカスケード圧力制御 | 圧力を検証済みの運転範囲内で調整する必要がある | 圧力、流量、回転数、電流、保護限界 | バルブ切替時の積分ワインドアップまたはハンチング |
| 手動の定速代替運転 | 一時的な監督下復旧を設計済み | 承認された作業、速度上限、圃場圧力確認 | 代替動作を、制限のない通常運転として扱う |
6。 根拠のある最低回転数を設定する
ドライブの最低設定可能周波数は、ポンプシステムの最低運転速度ではありません。 低速では、ポンプが静揚程を超えられない、立形モーターの冷却が不足する、軸や軸受が望ましくない範囲に入る、逆止弁が不安定になる、ポンプが必要最小流量を下回るといった可能性があります。 水源や潤滑構成によって、さらに制約が加わる場合があります。
適用される下限のうち最も高いものを確認します。ポンプ供給者の最低回転速度、モーター冷却要件、ドライブとケーブルの制限、ポンプの最小連続流量、最小区画に必要な最低水頭、安定したセンサー/制御動作です。 最小区画がその下限を下回る場合は、区画の再設計、適切な小型ポンプ、専用に設計した貯水設備を用いるか、システム全体が対応する場合に限り設計済みのバイパスを使います。 ドライブを運転し続けるためだけに、その場しのぎの放水で水を無駄にしてはいけません。
最低回転数は圃場で得る結果であり、割合の規則ではない
一般的な「30 Hz 未満にしない」や「50% を超える回転数なら常に安全」という規則は、モーター極数、基底周波数、ポンプ構造、静揚程、運転条件を無視しています。 実際の rpm が取得できる場合は、表示ヘルツだけに頼らず、それを記録します。 システムが定常運転に達してから、承認された最低運転条件で、流量、圧力、電流、振動、温度が安定していることを確認します。
7。 モーター、ドライブ、電気的な適合性を検証する
モーター銘板の電圧、相、全負荷電流、サービスファクター、基底周波数、定格速度、絶縁、筐体の情報を集めます。 既存モーターがインバーター運転と予定速度範囲に適しているか確認します。 長いモーター配線、反射波電圧、スイッチング周波数、標高、周囲の熱、筐体通風によって、必要なフィルター、リアクトル、ケーブル、ディレーティングが変わる場合があります。
一つの馬力表示を合わせるだけでなく、該当する電流と使用条件に基づいてドライブを選定します。 入力電源、必要な相変換、過負荷時の動作、短絡保護、開閉・断路装置、接地、サージ保護、高調波に関する義務を、有資格の電気担当者と確認します。 現場に適した設計で、粉じん、湿気、肥料の蒸気、げっ歯類、直射日光による加熱から筐体を守ります。
回転方向と接続機器を確認する
電気作業後、本格的な水理運転の前に、承認された方法で回転方向を確認します。 軸、カップリング、ギアボックス、ラインシャフト、シール、軸受の回転速度制限を確認します。 モーターが低い周波数に対応できても、すべての被駆動部品や潤滑系統が対応できる証拠にはなりません。 供給元が避けるよう指定した危険速度帯を記録します。
8。 速度変更を弁と保護機能に連携させる
給水経路の開放、ポンプ起動、昇圧、他区画の追加、区画の停止、全停止の順序を定めます。 バルブ動作・ポンプ速度応答により、締切運転、呼び水喪失、逆流、有害な過渡現象を起こしてはいけません。 その ポンプと弁のインターロックガイド 関連する運転許可の枠組みを示します。
保護機能は、通常の圧力制御ループより優先されます。 設計で必要とする場合の例には、水源の低水位、流量喪失、高い吐出圧力、吸込条件の低下、モーター過負荷、ドライブ過熱、非常停止があります。 設定値と遅延は実際の機器と工程から決める必要があり、別の農場からコピーできる普遍的な値ではありません。
ゾーン切替時の制御ハンチングを避ける
バルブが閉じると、圧力制御ループが落ち着くより速く流量需要が変わる場合があります。 加減速率、比例・積分設定、最小運転時間、切り替えの重複、圧力逃がしをまとめて調整しなければなりません。 応答が遅いと新たに動作する区画の圧力が不足し、急激な応答ではオーバーシュートや振動が生じる場合があります。 許可した各切り替えで、生の圧力、フィルター処理した圧力、指令回転数、実回転数、バルブのタイムスタンプを時系列で記録します。
9。 全運転範囲を試運転で確認する
計器の確認と管理された試験計画から始めます。 圧力センサーのゼロ点と範囲、流量計の単位、水源水位の基準、モーター電流の読み値、速度フィードバック、弁の識別を確認します。 保護トリップは、承認された模擬方法または試験方法で確認します。トリップを実証するために危険な水理条件や電気条件を作ってはいけません。
承認された最小、中間、最大の運転と、重要な切り替えを実施します。 各運転点を安定させてから、流量、吸込状態、吐出側と遠方の圧力、回転速度、電流、計測できる場合の電力、水源水位、フィルター差圧、弁状態、振動、異常音を記録します。 安定した表示だけで判断せず、各点をポンプ曲線とシステム曲線に照らして比較します。
| 試験段階 | 測定値 | 受入れ上の問い | 保持する証拠 |
|---|---|---|---|
| 始動前 | 水源水位、弁の経路、センサーの健全性、フィルターの状態 | 有効な水の経路と安全な水源がありますか? | 構成 ID とチェックリスト |
| 承認された最小作業範囲 | 流量、揚程、rpm、電流、温度、安定性 | すべての運転下限を満たすか? | 推移と設備限界の比較 |
| 中規模の作業 | 圃場圧力、流量、rpm、入力電力 | 制御はハンチングせず、各需要に対応するか? | 運転点一覧表 |
| 最大負荷の運転 | 流量、揚程、吸込、電流、水源の水位低下量 | モーター、ポンプ、水源の限界を守っていますか? | 曲線図と限界条件の記録 |
| 区画の切り替え | 弁のタイムスタンプ、最高・最低圧力、回転数の応答 | オーバーシュートと中断は許容できますか? | 時系列の記録 |
| センサーまたは通信の不具合 | フォールバック状態、警報、停止順序 | 根拠データが失われたとき、設計した応答が実行されるか? | 故障試験結果とリセット許可 |
10。 測定した運転時間でエネルギーを評価する
三乗の相似関係を電気料金に直接適用してはいけません。 ドライブ、モーター、ポンプの効率は変わり、静水頭で運転点が変化し、フィルターに負荷がたまり、水源の揚程が動き、補助冷却も電力を使います。 代表的な各運転の入力 kW を測定または推定し、現実的な年間時間を掛け、同じ供給水量と圃場圧力要件で比較します。
代替案を実際に表す、固定速または絞り運転の基準を設定します。 ドライブ損失、筐体の冷却、保守、停止リスク、必要なモーターや電気工事を含めます。 摩擦損失が支配的で、低需要での運転が長いシステムでは、VFD が大きな省エネルギー効果を得る場合があります。一方、ほぼ全速の運転や静揚程が支配的な場合は、節約が少ないことがあります。 保証された割合ではなく、範囲として仮定を示します。
11。 可変速運転の性能不良を体系的に診断する
圃場圧力が低い場合は、まず現在の作業を明確にし、実流量、速度、揚程を試運転記録と比較します。 水源水位の低下、吸込制限、ポンプ摩耗、フィルター差圧、バルブ位置、漏れを確認します。 原因を特定する前に最大周波数を上げると、モーターが過負荷になったり、ポンプが許容範囲を外れたりする可能性があります。
圧力がハンチングする場合、センサーの取り付け、空気だまり、信号ノイズ、サンプリング/フィルター設定、弁の遷移、制御ループの調整を確認します。 電流が高い場合、電圧、相間バランス、回転方向、ポンプの運転条件、機械的状態、ドライブ設定を確認します。 最小区画を制御できない場合、必要な揚程と流量が許容される低速曲線と交わるかを試験します。対策は新しいソフトウェアではなく、水理的な区分である場合があります。
- 測定節点を定めずに圧力設定値を転用してはいけません。
- 表示周波数を、ポンプの rpm や供給流量の証拠として使わないでください。
- 不要なトリップを止めるために、水源、モーター、高圧の保護を迂回してはいけません。
- 運転条件の分布全体を測定せずに、三乗則によるエネルギー削減を主張しないでください。
- 運転点と移行を試験するまで、新しい区画の組み合わせを受け入れないでください。
12。 作業者がすぐ使える回転数と区画の記録を保管する
承認された各作業について、区画名、予想流量、圧力設定値と位置、許容 rpm 範囲、電流範囲、水源水位の境界、フィルター状態、警報限界、代替手順、承認責任者を保存します。 曲線の改訂、ドライブパラメーターのバックアップ、モーターデータ、センサー校正記録、試運転の傾向を構成管理に含めます。
ポンプや羽根車の変更、モーター巻き直し、新しいフィルター、配管改造、区画追加、散水機器変更、エミッター数変更、水源水位変化、制御ソフトウェア改訂の後は再試運転します。 使用する資料: 流量・圧力・ゾーニングの現場ガイド は、変更したポンプ応答でも区画で許容できる供給が得られるかを確認する際に利用します。
適切な可変速灌漑ポンプは、試験済みの運転範囲で定義されます: 許可された各ゾーンが必要な流量・圧力を受け、ポンプ、モーター、ドライブ、水源、配管が文書の限界内にある。 速度指令は、その証拠の一部にすぎません。