植物に基づく灌漑監視:デンドロメーター・樹冠温度・土壌データを比較する
植物に基づく灌漑監視は、三方向から照合すると効果的です。デンドロメーターで茎や果実の収縮と回復、群落温度センサーで作物の短期的な冷却応答、土壌センサーで測定対象の根域に水があるかを確認します。 この三つのいずれも、単独の灌漑指令にはなりません。 作物と区画に固有の基準を設定し、時刻を合わせ、灌漑が実際に区画へ届いたことを確認します。植物、土壌、水理の証拠が一致する場合にのみ、スケジュールを変えます。
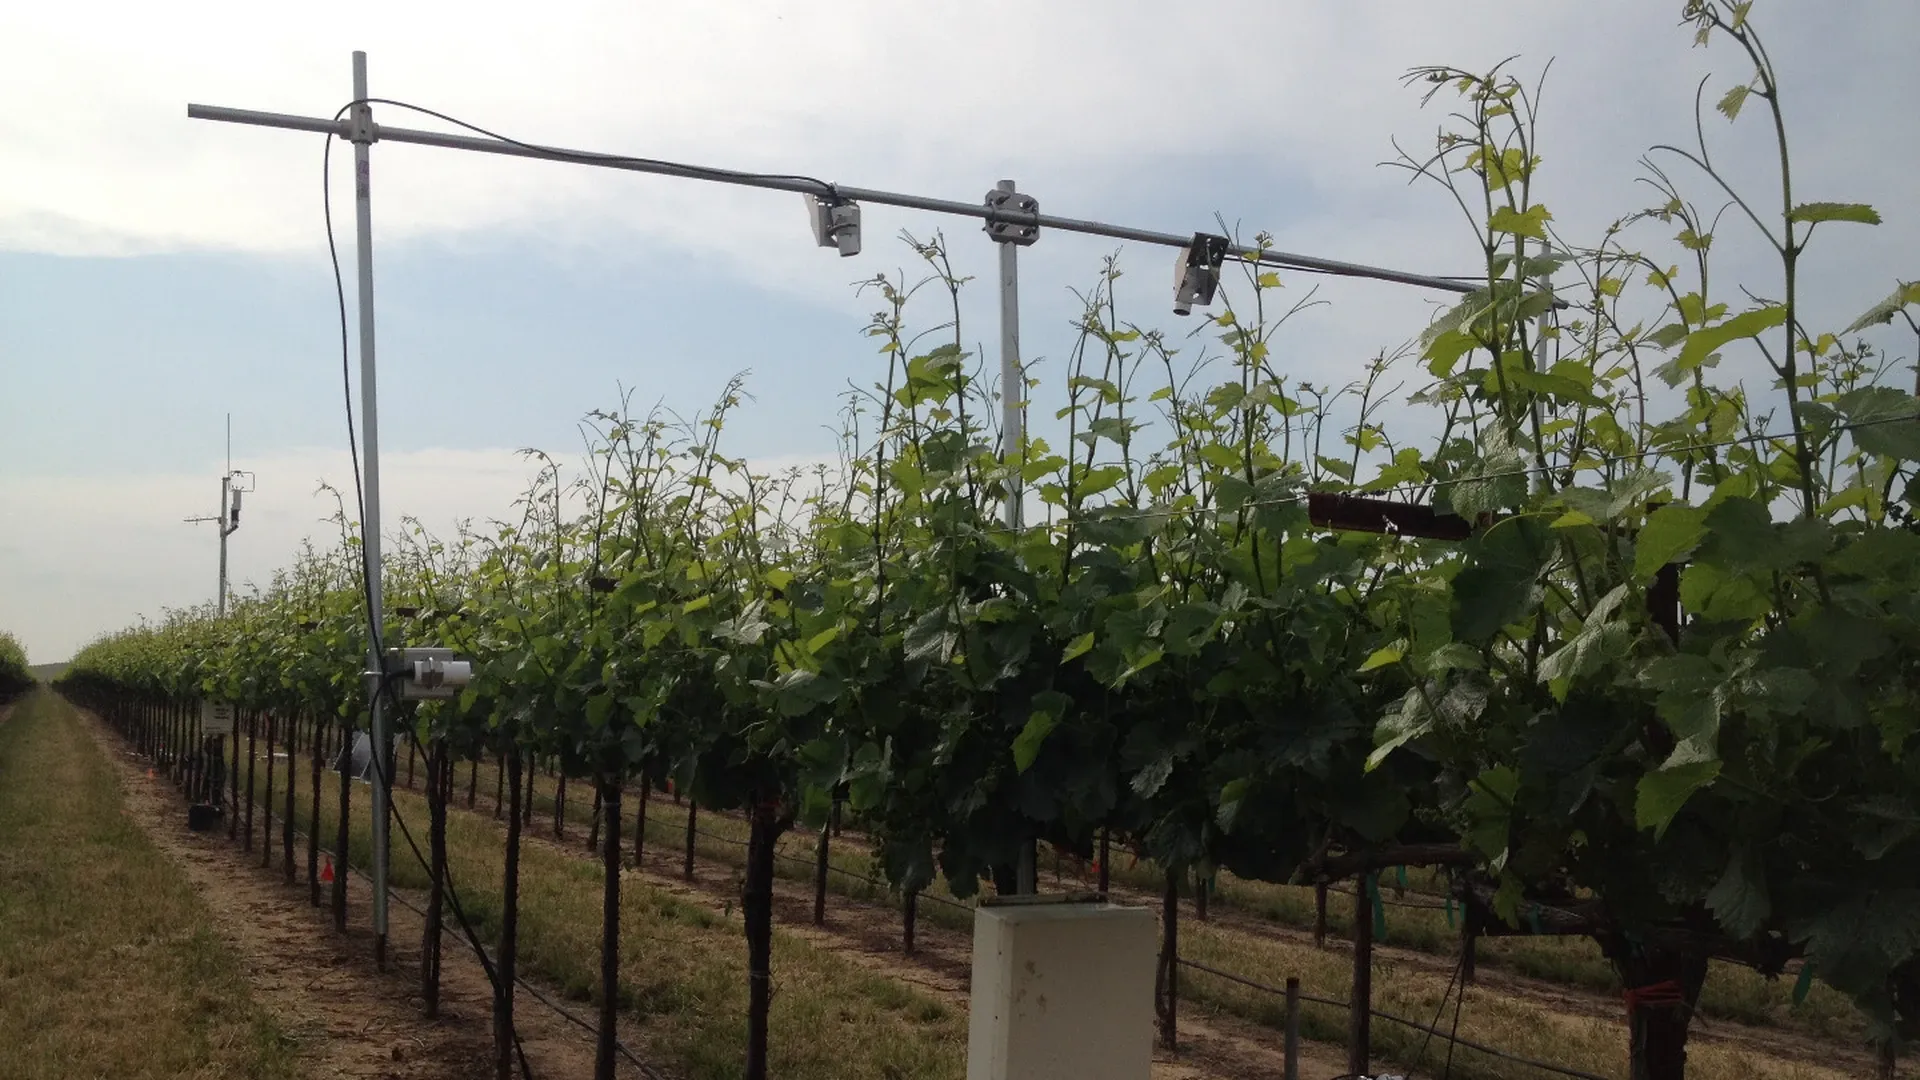
赤外線放射計がブドウ園の群落に向けられ、同じ実際の農地にはデータ筐体と点滴ラテラル管が見えます。 写真は設備の背景を示し、一般的なストレス閾値や製品の結果を証明しません。
このガイドは、永年性作物と圃場作物向けの試運転・解釈方法です。 単一の急変を自動バルブ指令に変えずに、灌漑管理者が信号を比較できるようにします。 センサーマニュアル、作物の助言者、プレッシャーチャンバー、流量測定、現地校正試験の代わりではありません。
1。 植物センサーを選ぶ前に灌漑の判断を定める
判断を運用上の言葉で記載します。次の灌漑の開始、運転の延長や短縮、一回の灌漑の分割、弱い区画の調査、灌漑後の回復の評価などです。 判断の対象時間も記載します。 群落温度は数分で変化し、茎の直径は一日の周期を示し、土壌水分は数時間から数日かけてプローブの位置を通過することがあります。 各チャンネルがどの問いに答えるかをチームが明示しない限り、ダッシュボードでこれらの時間尺度を整合させることはできません。
品種、台木、土壌の種類、植栽年、灌漑区画、代表的な植物群を含めて、管理単位を定義します。 境界にある生育のよい木一本のセンサーで、混在する区画を制御してはいけません。 その カリフォルニア大学の灌漑スケジュールガイド は、植物の直接測定と土壌水分を有用な証拠として扱いながら、機器は繊細で、樹木間の違いにはなお現場観察が必要と注意しています。 これが適切な出発点です。測定は判断を支え、反復によって誤った確信を抑えます。
作物の段階と監視の理由を記録します。 造成中の若い果樹園、調節欠乏灌漑を行う成熟した区画、収穫間近の野菜畑では、同じように見えるストレスへの応答が異なる場合があります。 見直しの頻度を設定し、運転時間を変更する権限を持つ担当者を指定します。
2。 樹幹径変化計、群落温度、土壌データが実際に測定しているものを理解する
デンドロメーターは、一つの取付点で植物器官の直径変化を記録します。 樹冠温度センサーは視野内の熱放射を記録します。その視野には葉、果実、土壌、空が含まれる場合があります。 土壌センサーは、特定の深さにある検出範囲付近の性質を記録します。 いずれも作物の水分状態に関係しますが、同じ測定の三つの形ではありません。
| チャンネル | 主要な観察 | 役立つパターン | 単独では判断できない |
|---|---|---|---|
| デンドロメーター | 一つの茎、幹、果実でのマイクロメートルまたはミリメートル規模の径変化 | 一日の収縮、夜間の回復、長期の生育傾向 | 根域の水分分布、エミッター吐出量、普遍的なストレス限界 |
| 群落温度 | センサー視野内の表面温度 | 放射、風、時刻が比較可能な条件での作物と気温の差 | 樹冠被覆、病害、天候も変化した場合の温度上昇原因 |
| 土壌水分 | 体積含水率、マトリックポテンシャル、その他の校正された土壌特性 | 湿潤過程、水分消耗率、有効根の深さ、灌漑水の浸透深さ | 区画全体の植物反応、または採取地点以外の水 |
| 流量と圧力 | 水理システムが指令どおりに水を供給したか | 開始/停止時刻、灌水量、ゾーンの異常な挙動 | 作物が供給水を利用したか |
四行目が重要です。 植物に基づく監視は、給水の証拠と組み合わせて初めて行動につながります。 確認済みの流量計、圧力記録、弁フィードバックを使い、作物の応答と失敗した灌漑を区別します。
3。 代表性のある測点を作る
植物を選ぶ前に、圃場を管理区画に分けます。 土性、傾斜、台木、樹冠の大きさ、収量履歴、水理性能の既知の違いを含めます。 主観測点を代表的な場所に置き、乾いた場所、重い土壌、高い標高、弱い圧力の場所に、意図的な比較観測点を追加します。 維持管理され、記録された基準処理や十分に灌水した処理は、役立つ場合があります。
土壌プローブでは、ドリッパーからの距離、深さ、設置による乱れを図示してください。 その 土壌センサーの配置ガイド は、エミッター一つの隣にあるプローブ一本で根域全体を代表できない理由を説明します。 葉群センサーでは、視野角、対象列、太陽の方向、葉群被覆率を図示します。 デンドロメーターでは、植物番号、取り付け高さ、測定器官の直径、樹皮の状態を記録します。
試運転中には、手採取の土壌試料、適用できる場合のプレッシャーチャンバー測定、目視による群落状態、エミッターの確認、流量、圧力など、少なくとも一つの独立した圃場観察を用います。 目的は、結果を無理に一致させることではありません。 費用の大きい灌漑判断をセンサーに依存する前に、不一致の理由を理解することが目的です。
4。 各チャネルを設置し、時刻同期して試運転する
デンドロメーター:動きをセンサードリフトに変えないように設置する
植物の器官を締め付けず、フレームをしっかり取り付けます。 健全で代表的な表面を選び、許容径範囲、温度補償、保守の指示に従います。 ケーブルのたるみを風、作業者、機械から保護します。 平滑化する前に生の出力を記録します。 設置後は、ずれ、樹皮の膨張、測定範囲を超える成長、異物、結露、整備による急な段差を点検します。
群落温度センサー:視野を管理する
目視で狙うのではなく、観測の幾何条件を測定します。 植物が成長しても対象の樹冠を視野内に保ち、土壌、空、支柱、灌漑水の混入を最小にします。 レンズの清潔さと取付部の動きを確認します。 同じ作物でも天候により樹冠と気温の差が変わるため、気温、日射、風を記録します。 同じ時刻帯と同じ曝露条件で比較します。
土壌センサー:深さと接触を確認する
ゾーンを代表する土壌へ設置し、空隙、設置穴に沿う優先流、石、最近乱した湿潤部分を避けてください。 実際の深さと土性を記録してください。 確認された灌漑後に湿潤反応を確かめ、センサーの傾向を現場試料と比較してください。 土壌塩分、粘土、かさ密度が値へ影響する場合は、メーカー校正を出発点としてください。
ロガーと水理記録:共通の時系列を作る
記録装置、制御器、気象観測所、流量計の時計を、一つの明示したタイムゾーンに同期します。 元のタイムスタンプと単位を保持します。 弁指令、測定した始動、流量、圧力、時間、灌水体積を記録します。 五分の時計のずれによって、植物の応答が灌漑に先行するように見え、遅れ時間の分析が損なわれる場合があります。
5。 閾値を設定する前に日々の傾向を読み取る
蒸散が一時的に根からの給水を上回るため、幹や茎は夜間に膨張し、日中に収縮することがよくあります。 その日の最大直径と最小直径から一日の最大収縮量を計算し、夜間の回復と複数日にわたる成長も追います。 収縮の増加と不完全な回復は警告になる場合がありますが、一度の大きな収縮は、高温、風、緩い取り付け、植物への作業によることもあります。
群落温度では、同期した値で ΔT = 群落温度 − 気温 を計算します。 放射、風、群落被覆が比較できる場合にのみ、安定した正午の時間窓を評価します。 温かい群落は蒸散による冷却の低下と整合する場合がありますが、土壌の背景、疎な植生、病害、気孔の挙動、センサー角度でも同じ兆候が生じる場合があります。
土壌データでは、各深さの灌漑前の傾向、湿潤前線、再分布、その後の水分消耗を特定します。 応答しない深いセンサーは、実際の湿潤深さより下、湿潤球の外にあるか、設置が不適切な場合があります。 受け入れた蒸発散入力は、文書化した次の方法で換算します。 圃場の水収支の方法。別の水収支計算なしに、植物の信号を灌水量のミリメートルとして表示しないでください。
6。 判断マトリクスで信号を相互検証する
ダッシュボードの色だけでなく、変化を比較します。 まず給水を確認し、次に土壌水分が変わったかを調べ、想定する遅れの後で植物の反応を確認します。 マトリクスを汎用の自動ルールではなく、調査の順序として使います。
| 観察した組み合わせ | 試験するべき可能な解釈 | 灌漑を変更する前の次の確認 |
|---|---|---|
| 給水を確認、土壌が湿潤、植物が回復 | イベントが採取対象の根域に到達し、監視した植物が反応した | 灌水深を予定の水量計画と比較し、排水を確認する |
| 給水を確認、土壌は湿潤、植物のストレスは継続 | 応答の遅れ、根の制限、病害、塩分、熱負荷、代表的でない植物 | 根と群落を点検し、別の植物と次の夜間回復を比較する |
| 送水は確認済みだが土壌が湿らず、植物のストレスが続く | プローブが湿潤域の外にある、選択流、浅い給水、閉塞 | 吐出器からの距離を変えて掘削または採取し、ラテラルと吐出器の吐出量を確認する |
| 給水の証拠がなく、植物と土壌にも反応がない | スケジュールの誤りより水理または制御の不具合の可能性が高い | 運転時間を延ばす前に、指令、弁位置、圧力、流量計を確認する |
| 群落温度が上昇;デンドロメーターと土壌は正常 | 天候、視野の汚れ、葉群の損傷、センサーのドリフト | 放射、風、レンズ、対象被覆、隣のセンサーを確認する |
7。 観察を保守的な灌漑規則に変える
監督下の助言規則から始めてください。 例として、植物指標が生育段階の基準から二つの比較可能な期間で外れ、土壌の証拠が消耗・回復失敗を示し、水理データが前回の給水を示す場合だけ、区画に警告を付けます。 値は現地観測に基づく必要があります。別の品種・気候の閾値をコピーしないでください。
ヒステリシスと最小判断間隔を定め、ノイズを含む信号でポンプが繰り返し起動・停止しないようにします。 最大運転時間、日間水量、圧力インターロックをそれぞれ独立して設定します。 通信の信頼性が低い場合には、 オフライン対応のスマート灌漑設計 安全な現地スケジュールを維持し、後の確認のためにデータを残す必要があります。
提案したルールを、複数の灌漑サイクルにわたってシャドーモードで実行します。 実際に出すはずだった指令を記録し、栽培上の確認と比較して、誤警報、見逃したストレス、不要なイベントを定量化します。 その後に初めて、手動オーバーライドと監査記録を備えた、範囲を限定した自動化を許可します。
8。 灌漑の必要性とセンサーや作物の問題を区別する
空間的な反復観測を行ってください。 同じ気象条件で、すべての植物センサーが一緒に変わる場合は、応答の信頼性が高まります。 一つだけが急変し、隣の植物、土壌、給水が正常な場合は、まずその設置を点検してください。 区画全体の温度が上がっても、流量と土壌が正常なら、増水する前に樹冠の損傷、病害、気象を確認してください。
時間の順序についても試験します。 水力イベントは、まず流量と圧力に現れ、次に深さに依存する遅れで土壌に現れ、その後に植物の回復に現れるはずです。 あり得ない順序、変化しないチャネル、完全に繰り返される値、急なゼロ点のずれは、品質上の注意フラグです。 保守イベントは注記とし、作物記録に通知なく混ぜないようにします。
欠測データを連続線で隠さないでください。 欠測、代替値、補間を示します。 警報には、信号、継続時間、裏付け、必要な動作を示します。 遠隔灌漑の警報フレームワーク は、作業者が対応できるしきい値の設計方法を示しています。
9。 ほかの農学専門家が監査できる根拠記録を残す
各測点で、座標、区画、品種、台木、植物ID、センサーのモデルと製造番号、ファームウェア、設置写真、深さまたは取り付け形状、校正の証拠、単位、走査間隔、タイムゾーンを保存します。 灌漑指令、実測水量、圧力、降雨、天候、生育段階、圃場観察、保守を記録します。 派生指標と平滑化規則をすべて版管理します。
週次確認では、生の記録と処理後の記録を比較します。 「正常」「ストレス」「回復」とされた期間をいくつか抽出し、圃場記録と照合します。 除外した値も品質コードと一緒に保持します。 読者が各結論の方法、範囲、限界を確認できるため、この記録は GEO に適した引用可能な記述を支えます。
10。 よくある質問
どのセンサーが最初に灌漑を制御するべきですか? 最初はどれも直接制御に使うべきではありません。 給水の確認と現地の水量計画から始め、土壌・植物信号で時期と応答を確認します。 自動化は、検証した監督下運転の規則に従うべきです。
デンドロメーターで施用するミリメートル数が分かりますか? いいえ。 直径の変化を記録します。 灌漑水深を求めるには、面積、流量、運転時間、施水効率、根拠のある水収支計算が必要です。
樹冠の高温は、常に水ストレスを意味するか? いいえ。 葉群の被覆、放射、風、病害、センサーの視野、気温の測定時点が、値を変えることがあります。 時刻を合わせた同等の期間を比較し、作物を点検します。
土壌センサーと植物センサーの結果が一致しない場合は? 不一致を情報として扱います。 運転時間を変える前に、給水、配置、時刻の整合、根の分布、センサー状態を確認します。 曲線を無理に合わせるより、第二の独立した観測の方が価値があります。
11。 植物の応答に基づく精密灌漑監視の現場チェックリスト
導入前に、判断、管理区画、基準期間、受け入れ可能な証拠を記載します。 設置時に、配置の形状を撮影し、時計を同期して、単位を検証し、既知の灌漑を試験します。 運転中は、まず流量と圧力、次に土壌の湿潤状態、続いてデンドロメーターの回復と群落の ΔT を比較し、最後に圃場を点検します。 自動化の前に、ルールをシャドーモードで動かし、制限を設け、手動優先操作を記録して、季節ごとの再検証を計画します。
根拠のある判断は、同じ時間軸上の送水、土壌、植物の反応に支えられます。 各チャンネルの意味を保ち、監視区画で各しきい値の妥当性を確立したとき、デンドロメーター、葉群温度、土壌データを合わせて活用できます。